
Отказал навигатор? Все равно не заблудитесь! Российские ученые нашли способ, который поможет автомобилистам ориентироваться без сигналов спутников
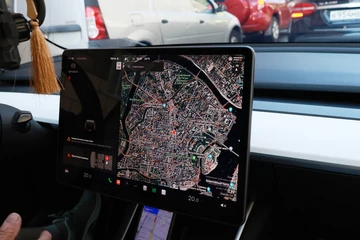
В системе GPS автомобиль ведет спутник, точнее, сразу несколько спутников.
Фото: Вероника ОВСЯННИКОВА. Перейти в Фотобанк КП
Датчики, которые есть в каждом автомобиле, вместе с видеорегистратором, оказывается, позволяют ориентировать машину почти так же точно, как сигналы GPS. Таковы результаты исследований сотрудницы кафедры компьютерных систем и технологий Национального исследовательского ядерного университета Московского инженерно-физического института Дарьи Марковой, сообщили в Минобрнауки РФ.
Правда, самостоятельно подключиться к этим датчикам и считывать маршрут не получится, на автомобиль придется поставить особое устройство. Но оно недорогое и несложное. Статьи о своих разработках Дарья Маркова опубликовала в журналах «Вестник МЭИ» и «Вестник компьютерных и информационных технологий».
ДОРОГА ВСЛЕПУЮ
Старшее поколение еще умеет пользоваться бумажными картами. Молодежь уже нет. Впрочем, в плотном городском потоке такие карты практически бесполезны. Автор этих строк в свое время ловко натренировался сверяться с картами, располагая толстый «Атлас Москвы» на коленях. И все равно периодически оказывался не там.
Поэтому появление спутниковой навигации автомобильный народ воспринял с нескрываемым облегчением. И все-таки, когда молодое поколение пренебрежительно бросало, «карты - кому они когда-либо понадобятся», голос внутри говорил, «понадобятся». Но возвращаться к толстенным атласам не очень хочется. Да это и невозможно. На дорогах все больше беспилотных машин. И пусть это пока экзотика, тренд не остановить. Можно, конечно, вообразить человекоподобного робота, который вертит руль, давит на газ, а на коленях у него карта, но это киберпанк какой-то.
РЕШЕНИЕ БЫЛО РЯДОМ
В системе GPS автомобиль ведет спутник, точнее, сразу несколько спутников. Там даже уравнения теории относительности задействованы - без них машина мазала бы метров на 200 даже при идеальном спутниковом сигнале.
Но, когда мы пешком идем в магазин, нам же не нужны ни спутники, ни теория относительности. Да и вообще, все живые существа на Земле так или иначе ориентируются, обходясь без космоса и высокой математики. Может, задействовать смекалку и придумать способ попроще?
Перво-наперво Дарья Маркова обратила внимание, что в каждой машине есть «счетчик поворотов» (инерциальный измерительный модуль - он еще и ускорение измеряет) и одометр, который считывает вращение колес, и тем самым «понимает» пройденное расстояние.
Казалось бы, вот оно. Сто метров проехал, поворот, двести, еще поворот. Увы, исследования Дарьи Марковой показали, что ошибка накапливается очень быстро. Десятки метров уже через несколько минут пути. Причина интуитивно понятна. Взять колесо. Его радиус зависит от степени накачки. Сантиметры на одном обороте обернутся метрами в конце улицы. Есть и другие причины.

Отказал навигатор? Все равно не заблудитесь!
Фото: Андрей АБРАМОВ. Перейти в Фотобанк КП
СТОПАМИ АРМСТРОНГА
Но - ура - оказалось: если не просто считывать показания датчиков, а подвергнуть их обработке с помощью математического алгоритма, ошибка стремится к нулю.
Алгоритм называется «расширенный фильтр Калмана», и, поскольку эта формула сейчас на острие внимания (с ее помощью, например, летают беспилотники), есть смысл немного рассказать, что же это такое.
Американцы летали к Луне с помощью компьютера более слабого, чем у вас в телефоне. Но как? В 1960 году математик Рудольф Калман придумал, как не заблудиться в самой тупиковой ситуации. Его идею улучшили в НАСА, и «Аполлоны», как видим, долетели.
Представьте, что вы ведете машину в полном тумане, у вас на коленях старая карта, а на пассажирском сиденье сидит приятель, который «точно тут когда-то был», и время от времени выдает перлы вроде «опушку проехали, значит, скоро будет телевышка». Итак, у вас три источника информации (полотно дороги в свете фар, карта и реплики друга), но все три «битые» (в тумане мало что видно, карта врет, а друг окончательно запутался). Алгоритм Калмана берет несколько «врущих» показаний и, о чудо, делает на их основании совершенно точный вывод. Магия математики.
В исследованиях Дарьи Марковой алгоритму скармливали данные двух указанных датчиков, и это помогло: если без алгоритма ты через два километра промахивался на 15 метров, с ним - в худшем случае на пять.
Но и это еще не все.
ОТКРОЕМ ГЛАЗА
Дарье Марковой пришла в голову аналогия с туристом, который бродит по незнакомому городу с картой. Время от времени он останавливается, замирает, и как бы обнуляет ошибки своего пути. «А, вон я, оказывается, где».
Когда автомобиль стоит на светофоре, система понимает, что ускорение и скорость равны нулю. В этот момент алгоритм «нулевого обновления скорости» (ZUPT - это термин такой) фиксирует и обнуляет ошибки. Таким образом, новые погрешности не накладываются на старые. Точность растет.
Но добавим-ка к нашим Калманам и ZUPTам еще и показания видеорегистратора. У всех же есть видеорегистратор. Львиную долю времени он снимает нехитрые дорожные пейзажи впустую. Пусть поработает. Алгоритмы компьютерного зрения, получая сигнал с регистратора, опознают окрестности и «понимают», где машина реально находится.
И вот Дарья Маркова задействовала все три описанных метода одновременно. И случилось чудо. В ряде тестов результаты оказались лучше, чем с GPS.
ЖДЕМ В ПРОДАЖЕ
Как говорит Дарья Маркова, получившееся устройство дешево и ориентировано на массовый сегмент (о сроках, когда будут продавать, пока не говорят).
В самом деле, если не очень смекалистому инженеру предложить придумать что-то подобное, его мысли поведет в сторону интеллектуального радара или лидара. Нечто вроде тех огромных штук, которые размещают на крышах машин, составляющих цифровые карты местности. А это миллионы и миллионы.
Но зачем, если любой автомобиль уже имеет камеры и датчики, а видеорегистраторы есть у каждого водителя. Плата же, которая все это обработает и выдаст маршрут, компактна, и построена на основе стандартных деталей.
Дарья Маркова говорит, что будет дорабатывать методику: и точность обещает выше, и работу в темноте - надежнее.
ЧИТАЙТЕ ТАКЖЕ
СЛУШАЙТЕ ТАКЖЕ
Инопланетяне всё-таки существуют: в США рассекретили пятую порцию документов об НЛО